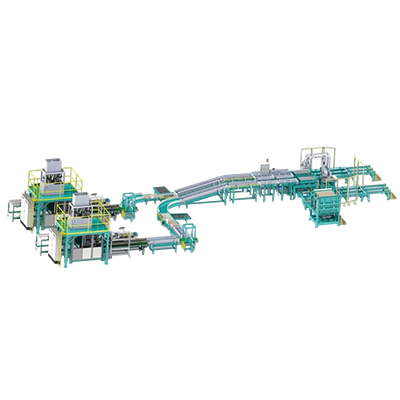
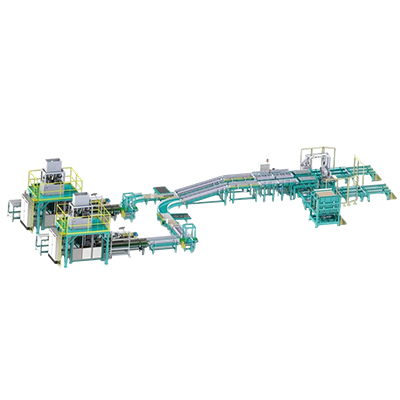
机器人码垛方案及生产线布局
产品简介
包装码垛机器人生产线是由核心设备、辅助系统及控制系统等构成。包装码垛机器人具有有效、准确、灵活的特性,不仅大大地提升了生产效率,还显著降低了人力成本,确保了作业环境的卫生。
该生产线通过各设备的协同工作,实现对不同形状、大小、重量的物品进行自动化包装和码垛,适用于各种工业环境
机器人码垛方案及生产线布局
产品简介
包装码垛机器人生产线是由核心设备、辅助系统及控制系统等构成。包装码垛机器人具有有效、准、灵活的特性,不仅大大地提升了生产效率,还显著降低了人力成本,让了作业环境的卫生。
该生产线通过各设备的协同工作,实现对不同形状、大小、重量的物品进行自动化包装和码垛,适用于各种工业环境。
系统组成
一、包装码垛机器人
机械臂
机械臂是机器人的主体部分,通过各关节的协同运动,实现对不同形状、大小、重量的物品进行抓取、搬运、旋转和放置等操作。
手部装置
根据包装物品的不同,机器人手部装置可分为吸盘式、夹爪式、机械手指等多种类型,以适应不同材质、形状物品的抓取需求。
末端执行器
作为手部装置与物品之间的连接件,末端执行器需具备足够的强度和精度,以让物品在搬运过程中不受损伤。
二、辅助系统
输送带系统
负责将待包装的产品从生产线前端输送至机器人工作区域,以及将已完成包装和码垛的产品输送至下一工序或仓库。输送带系统需具备稳定的运行速度和准的定位能力,以让产品准送达。
包装机
根据产品特性选择合适的包装机进行包装作业,如袋装机、盒装机、灌装机等。包装机与机器人之间需实现无缝对接,让包装过程的连续性和有效性。
码垛平台
作为机器人放置包装后产品的区域,码垛平台需具备足够的承载能力和稳定性,同时其结构设计应便于机器人进行有效的码垛作业。
三、控制系统
PLC控制系统
作为整个自动线的核心控制单元,通过编程实现对各设备的准控制和协调作业。它接收来自传感器、按钮等输入设备的信号,并输出控制指令给伺服驱动器、变频器等执行机构。
人机界面(HMI)
为操作人员提供直观、友好的操作界面,用于监控自动线的运行状态、调整工作参数、设置工作模式等。HMI与PLC之间通过通信协议实现数据交换,让信息的实时性和准性。
机器视觉系统
在自动线中引入机器视觉技术,可以实现对产品位置、姿态、缺陷等的自动检测和识别。机器视觉系统通过摄像头采集图像信息,运用图像处理算法进行分析和判断,为机器人提供准的抓取和放置位置信息。
主要技术参数
| 参数名称 | 参数值 | 说明 |
|---|---|---|
| 机器人负载能力 | 5-200kg | 可根据需求定制 |
| 工作范围 | 根据应用场景定制 | 最大可达3-4米 |
| 重复定位精度 | ±0.1mm | 高精度定位 |
| 最大工作速度 | 根据应用需求调整 | 高速运行 |
| 控制系统 | PLC+HMI | 智能化控制 |
| 通信协议 | Ethernet, Profibus, DeviceNet等 | 多种通信方式 |
| 电源要求 | AC380V 50/60Hz | 标准工业电源 |
| 气源要求 | 0.5-0.7MPa | 洁净干燥气源 |
应用说明
- 包装码垛机器人具有有效、准、灵活的特性,提升生产效率
- 显著降低人力成本,让作业环境卫生
- 适用于各种工业环境,可处理不同形状、大小、重量的物品
- 智能化控制系统让各设备协同工作,实现效率自动化生产
- 上一个:全自动真空包装机组
- 下一个:固体全自动包装码垛线
 网站已安装安全证书,请放心浏览